



Hiwonder JetAcker ROS, SLAM Mobil Eğitim Robotu - Jetson NANO Destekli Standart Kit
Hiwonder JetAcker ROS, SLAM Mobil Eğitim Robotu - Jetson NANO Destekli Standart Kit
Hiwonder JetAcker ROS, SLAM Mobil Eğitim Robotu - Jetson NANO Destekli Standart Kit, kit olarak tanımlanan üründür.
Uyumluluk ve içerik notu: Teknik değerler sayfanın devamındaki orijinal özellik listesindedir.
oLidar ile donatılmıştır ve SLAM Haritalama Navigasyonunu Destekler
oLidar Haritalama Navigasyonu
oDerin Öğrenme, Otonom Sürüş
o6 Kanal Uzak Alan Mikrofon Dizisi (Standart Pakette YOK!)
oROS Robot İşletim Sistemi
oÇeşitli Kontrol Yöntemleri
ÖZET
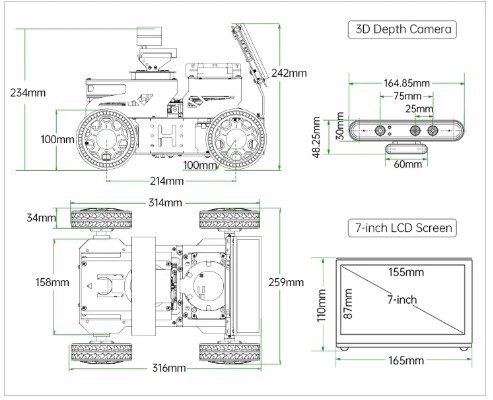
- Boyut: 316*259*242mm
- Ürün ağırlığı: 4,8 kg
- Malzeme: Tam metal sert alüminyum alaşımlı braket (anodize)
- Pil: 11.1V 6000mAh lityum pil
- Sürekli çalışma ömrü: 90 dakika
- Donanım: ROS denetleyicisi ve ROS genişletme kartı
- İşletim sistemi: Ubuntu 18.04 LTS + ROS Melodic
- Yazılım: iOS / Android uygulaması
- İletişim: USB/ WiFi/ Ethernet
- Programlama dili: Python/ C/ C++/ JavaScript
- Depolama: 32GB TF kart
- Servo: HTS-20H seri bus servo
- Kontrol yöntemi: Telefon/Kulp kontrolü
- Paket boyutu (gelişmiş kit): 38*31*23cm
- Paket ağırlığı (gelişmiş kit): Yaklaşık 5 kg
Paket İçeriği ve Boyutlar
paket İçeriği

boyutlar(LCD standart paketter YOKTUR!)
- Bu kombinasyon, otonom sürüş, somatosensoriyel etkileşim ve KCF hedef takibi dahil olmak üzere çok çeşitli 3D yapay görme uygulamaları çalışabilmenizi sağlar.
- o CNC Direksiyon Sistemi, Yüksek yoğunluklu Katı Tekerlek, Sarkaç Süspansiyon Yapısı, 240° Yüksek Performans Pan-tilt Güçlü yataklı akıllı servo ile birleştirilmiş tam metal CNC yüksek hassasiyetli bileşenler olağanüstü dönme kuvveti sağlar.
- 240°'ye kadar dönme aralığı JetAcker'ın keşif aralıklarını genişletir.
- Gerçek zamanlı kontrol, gelişmiş modüler geliştirme ve test imkanı sunarak ROS1'den daha güçlü özellikler ve daha geniş uygulamalar sağlar.
- - Çeşitli 2D Lidar Haritalama Yöntemleri JetAcker, Gmapping, HectorKarto ve Cartographer gibi çeşitli haritalama algoritmalarını kullanır.
- o 3D Görüntü Al Yükseltilmiş Etkileşim JetAcker bir 3D derinlik kamerası ile donatılmıştır, 3D görüş haritalama ve navigasyonu destekler ve 3D nokta bulutu görüntüleri elde edebilir.
- - 3D Derinlik Kamerası Astra Pro Plus derinlik kamerası ile donatılmış olan JetAcker, çevresel değişiklikleri etkili bir şekilde algılayarak insanlarla akıllı Al etkileşimine olanak tanır.
- - RTAB-VSLAM 3D Görüş Haritalama ve Navigasyon RTAB SLAM algoritmasını kullanan JetAcker, 3D renkli bir harita oluşturarak 3D ortamda navigasyon ve engellerden kaçınmayı sağlar.
- - ORBSLAM2+ORBSLAM3 ORB-SLAM, kamera yörüngesini gerçek zamanlı olarak hesaplayabilen ve 3B çevreyi yeniden yapılandırabilen monoküler, binoküler ve RGB-D kameralar için açık kaynaklı bir SLAM çerçevesidir.
- 1) Yol İşareti Algılama JetAcker, derin öğrenme model kütüphanesini eğiterek Al vision ile otonom sürüşü gerçekleştirebilir.
- 2) Şerit Takip JetAcker, şeritlerle arasındaki güvenli mesafeyi korumak için her iki taraftaki şeritleri tanıyabilir.
- 3) Otomatik Park Etme Derin öğrenme algoritmasıyla birleştirilen JetAcker, park işaretini tanıyabilir ve ardından kendisini otomatik olarak yuvaya yönlendirir.
- 4) Dönüş Kararı Verme Şeritlere, yol işaretlerine ve trafik ışıklarına göre JetAcker kullanacak ve trafik ışıklarına göre JetAuto trafiği tahmin edecek ve dönüp dönmeyeceğine karar verecektir.
- o MediaPipe Geliştirme, Yükseltilmiş Yapay Zeka Etkileşimi JetAcker, insan vücudu tanıma, parmak ucu tanıma, yüz algılama ve 3D algılama gibi çeşitli işlevleri yerine getirmek için MediaPipe geliştirme çerçevesini kullanır.
- 1) KCF Hedef Takibi: KCF filtreleme algoritmasına dayanarak, robot seçilen hedefi takip edebilir.
- 2) Görsel Çizgi Takibi: JetAcker özel renk seçimini destekler ve robot renk çizgilerini tanımlayabilir ve bunları takip edebilir.
- 3) Renk / Etiket Tanıma ve İzleme JetAcker, belirlenen rengi tanıyabilir ve takip edebilir ve aynı anda birden fazla Nisan Etiketini ve koordinatlarını tanıyabilir.
- 4) YOLO Nesne Tanıma Nesneleri tanımak için YOLO ağ algoritmasını ve derin öğrenme model kütüphanesini kullanın.
- 1) Ses Kaynağı Lokalizasyonu: 6 mikrofon dizisi sayesinde, gürültü azaltma kaynaklarının yüksek hassasiyetli konumlandırılması sağlanır.
- 2) TTS Ses Yayını ROS tarafından yayınlanan metin içeriği, etkileşimli tasarımı kolaylaştırmak için doğrudan sesli yayına dönüştürülebilir.
- 3) Sesli Etkileşim Konuşma tanıma ve TTS ses yayını, sesli etkileşimi gerçekleştirmek ve iFlytek'in çevrimiçi sesli konuşma işlevinin genişletilmesini desteklemek için birleştirilmiştir.
- 4) Sesli Navigasyon Bir yemek dağıtım robotunun sesle kontrol senaryosuna benzer şekilde, Hiwonder'ı harita üzerinde belirlenen herhangi bir konuma ulaşmak üzere kontrol etmek için sesli komutları kullanın.
- 1) Çoklu Araç Navigasyonu Çoklu makine iletişimine bağlı olarak, JetAcker çoklu araç navigasyonu, yol planlaması ve akıllı engellerden kaçınma sağlayabilir.
- 2) Akıllı Formasyon Bir JetAcker grubu, hareket sırasında yatay çizgi, dikey çizgi ve üçgen dahil olmak üzere oluşumu koruyabilir.
- 3) Grup Kontrolü Bir grup JetAcker, tek bir kablosuz kol tarafından kontrol edilerek eylemleri tek tip ve eşzamanlı olarak gerçekleştirebilir o ROS Robot İşletim Sistemi ROS, robotlar için açık kaynaklı bir meta işletim sistemidir.
- 1) Simülasyon Kontrolü Robot simülasyon kontrolü aracılığıyla, algoritmanın yineleme hızını artırmak ve deneme yanılma maliyetini azaltmak için haritalama navigasyonunun algoritma doğrulaması gerçekleştirilebilir.
- 2) URDF Modeli Doğru bir URDF modeli sağlayın ve hata ayıklamayı ve algoritmaları iyileştirmeyi kolaylaştırmak için Rviz görselleştirme aracı aracılığıyla eşleme navigasyon etkisini gözlemleyin.
Bu sayfadaki bilgiler, üretici ve tedarikçi kaynaklarına dayanarak otomatik araçlarla derlenmiş ve düzenlenmiştir; bilgilendirme amaçlıdır. Satın almadan önce ürün kodunu ve teknik değerleri üretici veri sayfasından doğrulamanızı öneririz. Bir farklılık fark ederseniz bize bildirin, sayfayı düzeltelim.
Ürün Filtreleri | ||
|---|---|---|
| Tedarikçi Ürün Kodu | : | 11672 |


