

Favoriye Ekle
Paylaş

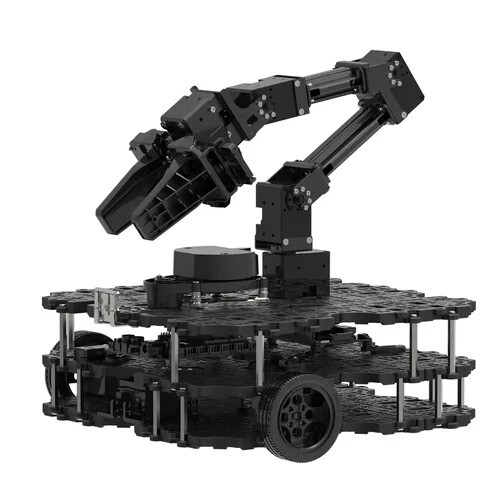
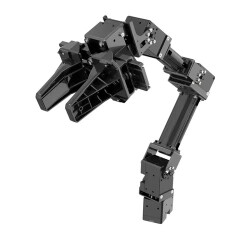
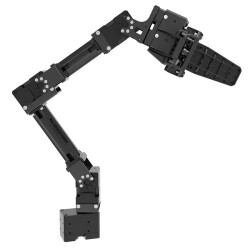


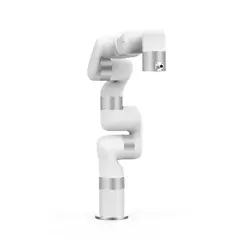
Robotis OpenMANIPULATOR-X (RM-X52-TNM)
Ürün Kodu:
01.02.084.079Barkod:
01.02.084.079
(0)
151.534,93
TL
Havale fiyatı
:
146.988,88
TL
%
3
extra indirim
Favoriye Ekle
KoleksiyonFiyat Alarmı
Daha Fazla
905-0024-000Daha Fazla
Robot Kol
Robotis OpenMANIPULATOR-X (RM-X52-TNM)
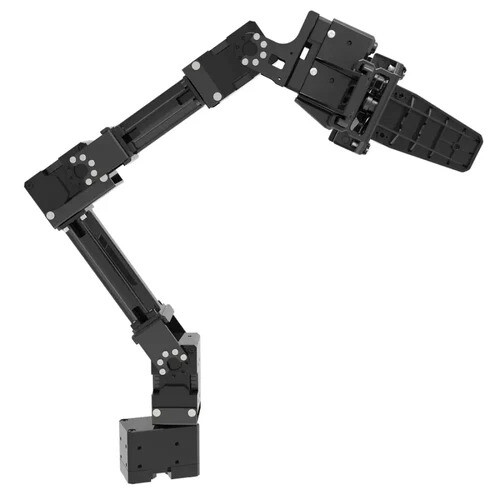
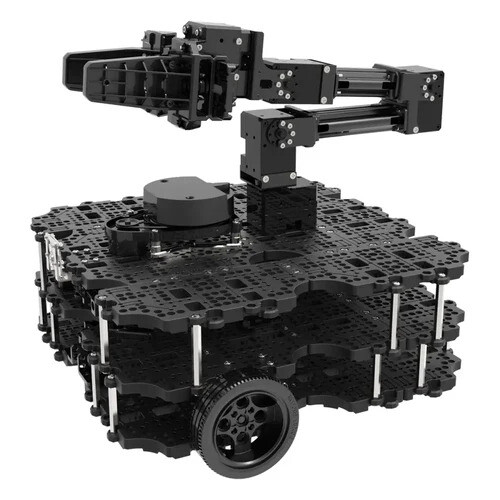
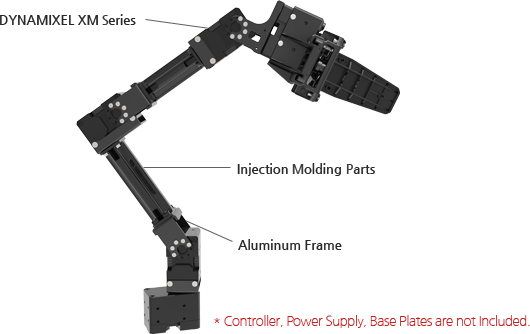
Robotis OpenMANIPULATOR-X, donanım ve yazılım olarak tamamıyla açık erişime sahip (açık kaynak kodlu - open source) ucuz ve kolay kullanımlı bir robot kol/manipülatör platformudur. OpenSoftwareOpenHardware and OpenCR(Embedded board) desteğine sahiptir. Temel amacı eğitim ve araştırma-geliştirme (ARGE - R&D) çalışmalarıdır ve bu bağlamda kullanım alanları hareket planlama, kavrama, kinematik ve mobil manipülasyon şeklinde genişletilebilir. ROS uyumludur ve Arduino ile kontrol edilebilir. Robotis OpenMANIPULATOR-X'in eklemleri yüksek yük taşıma kapasitesine (Payload -500g) sahip DYNAMIXEL XM-430 serisi aktuatörlerle oluşturulmuştur ve hareket hassasiyeti noktasında tekrarlanabilirlik (repeatibility) değerleri birçok uygulma için tatmin edicidir. XM-430 serisi aktuatörler zincir bağlantı şekline izin verir ve bu şekilde manipülatöre ilave eklem bağlantılarının oldukça kolay bir şekilde yapabilirsiniz. Ayrıca modüler ve kolay sök-tak bir yapıya sahiptir ve All-in-One bir mimari özelliklerini yansıtır.
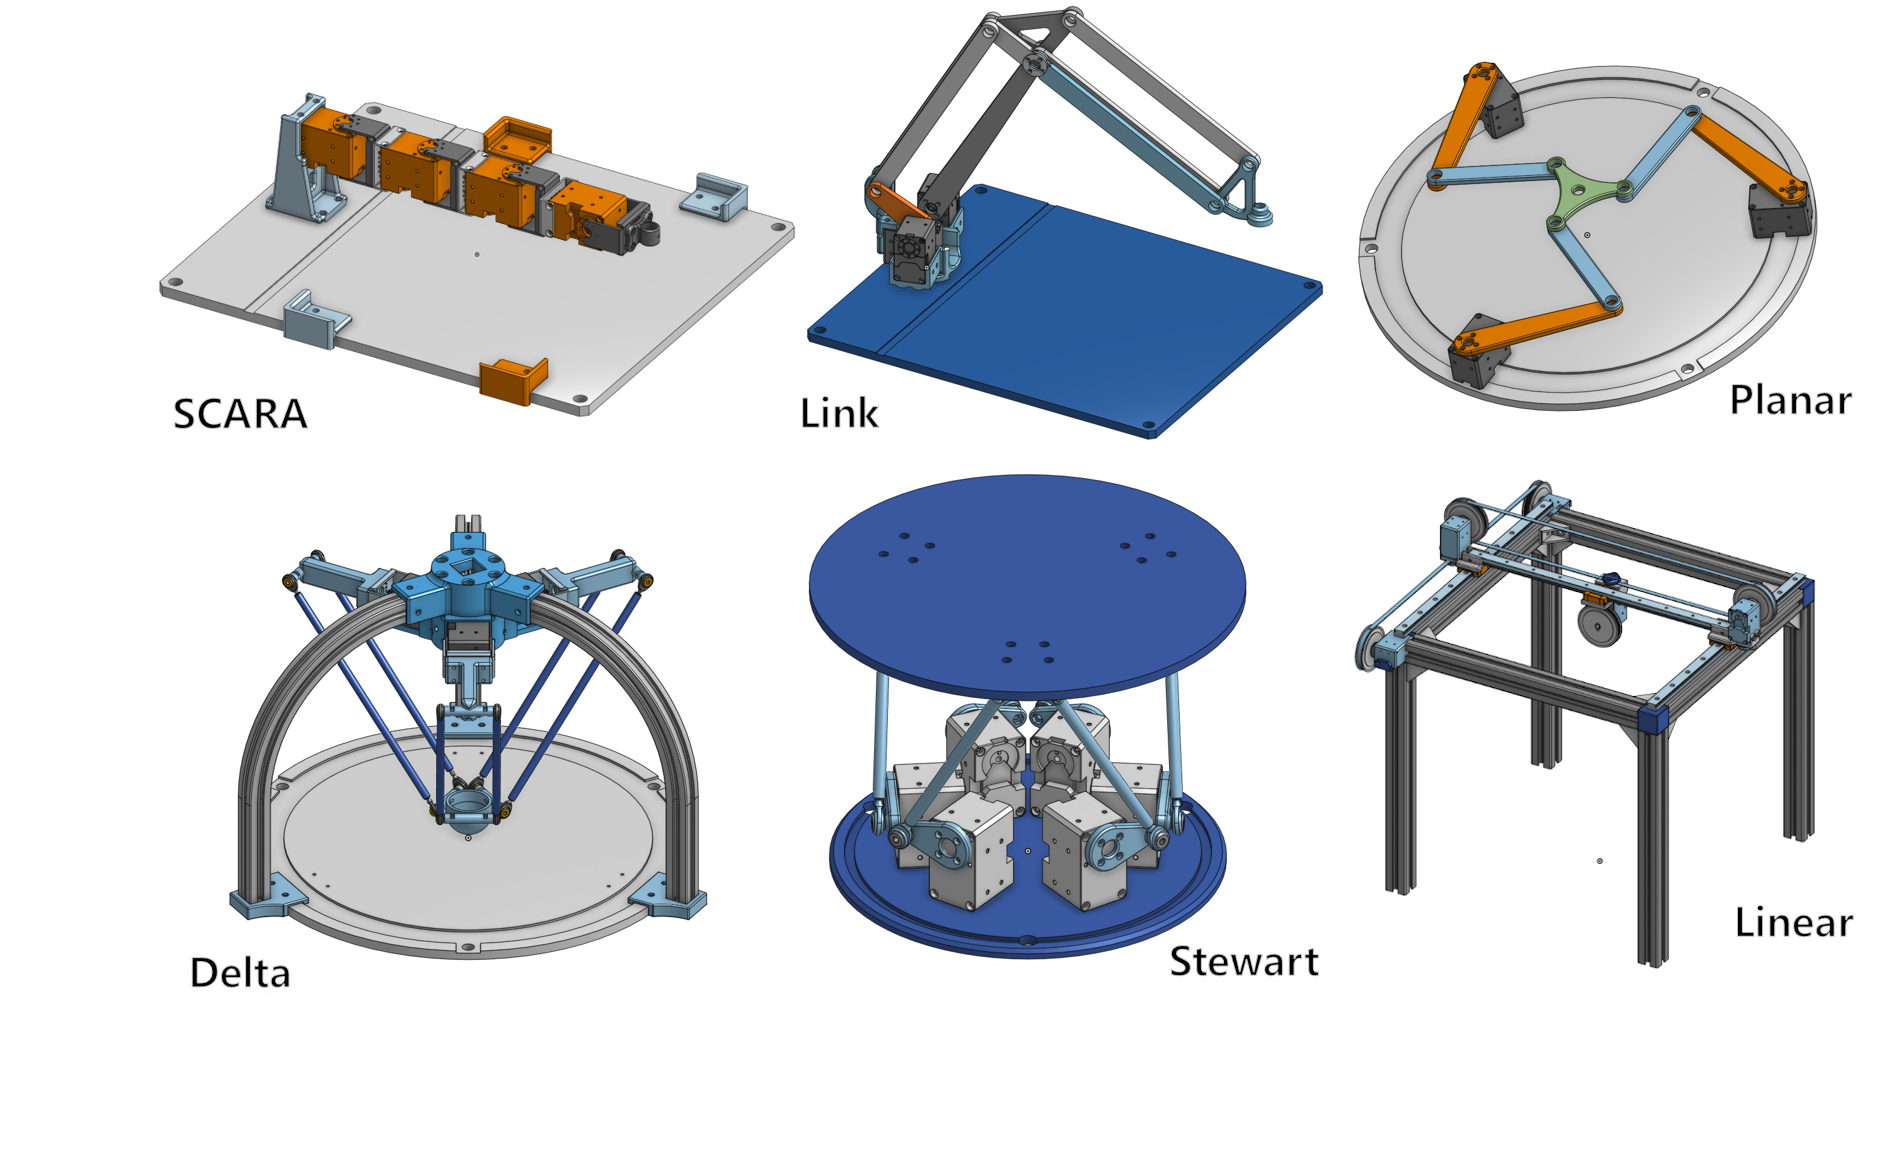
Robotis OpenMANIPULATOR-X yapısına kolayca takılabilecek uç elemanları (end-effectors) mecuttur ve ihtiyaca göre bu uçların üretimini yapabilir (3D yazıcı ile ve Onshape ve Thingiverse üzerinden basım dosyası desteği mevcut) ve ardından robot kola montajlamasını yapabilirsiniz; bu şekilde sisteminiz gereken işleve kavuşmuş olacaktır. Uç elemanlarına örnekler: Vakumlu tutucu, kesici, kalem tutucu gibi... (Aşağıdaki video)
Ürünün Temel Olarak Kullanmı
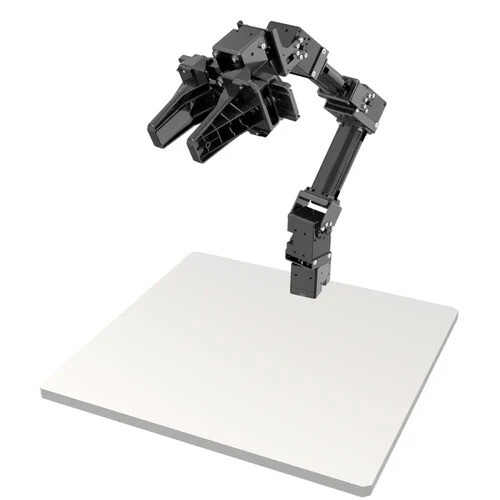
OpenMANIPULATOR-X'i edindikten sonra kullanmanız için edinmeniz gereken farklı ürünler de vardır. Bunlar SMPS güç kaynağı, ürünü sabitlemek için montajlama plakası (base plate)'tir. Ardından eğer bir gömülü sistem ile geliştirme yapılacaksa OpenCR (ve bir PC) kartı, ROS komutları ile geliştirme yapılacaksa U2D2 + U2D2 Güç kartı veya yine OpenCR kartı (ve yine bir PC) gerekmektedir.
Gömülü sistem ile geliştirme yaparken algoritmanızı Arduino IDE üzerinde yazabilirsiniz, bu durumda esas işlemler gömülü sistem içinde olurken komutlar bir GUI veya joystick vasıtasıyla bilgisayardan gelir. Kontrol süreci OpenCR içinde yürür. Bu durumda OpenCR kurulumu yapılmalıdır. Ardında şu adımlar takip edilebilir:
a) Denetleyiciyi OpenCR üzerine yükleyin(uploading).
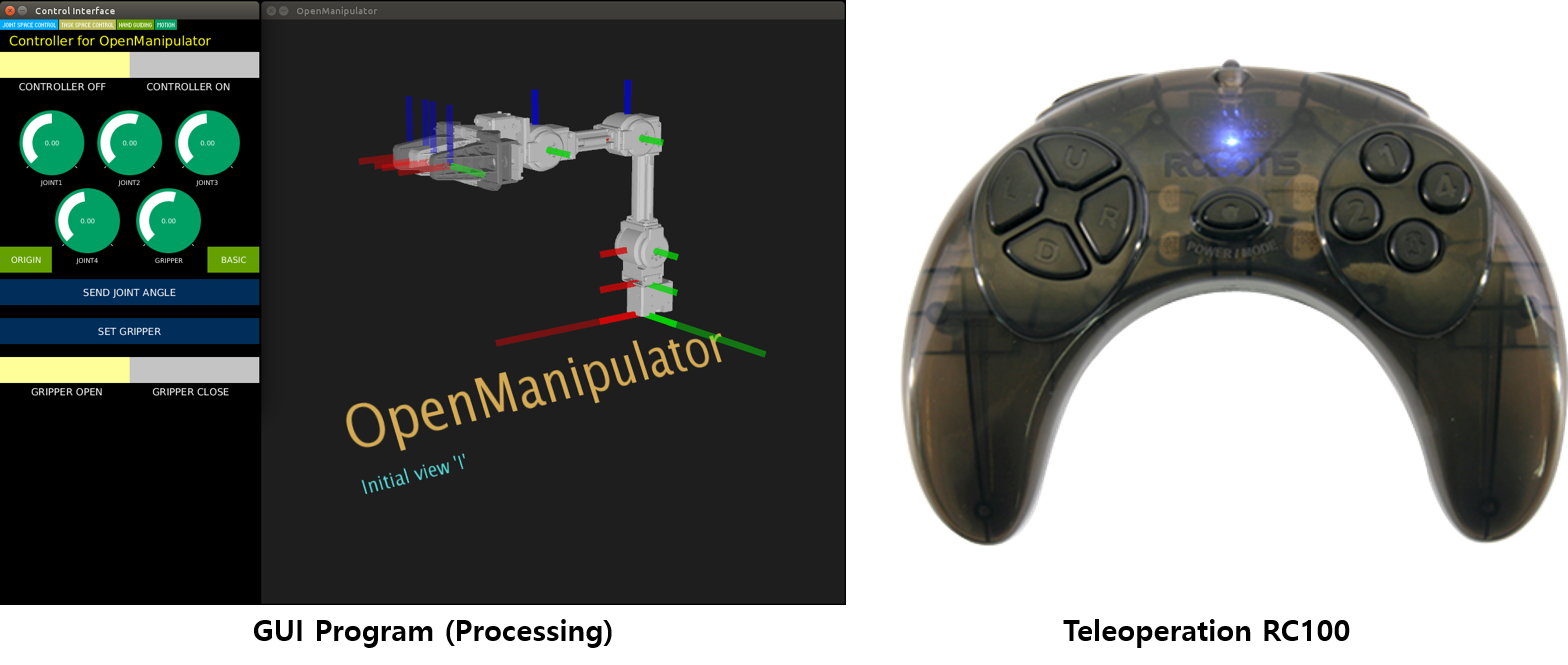
b) Sonrasında, yüklenmiş denetleyiciye komut göndermek için farklı metotlar vardır. Bu noktada USB üzerinden komut gönderen ve manipülatörün durumunu okuyan kaynak kodu (GUI üzerinde Processing source code) kullanılabilir. Diğer bir seçenek ise teleoperasyon yani RC-100 kumanda ile manipülatörü kontrol etmektir.
ROS ile geliştirme yapılacaksa ayrıca PC'nize Linux ve ROS OpenMANIPULATOR-X paketleri kurulmalıdır
Ardında şu adımlar takip edilebilir:
a) Öncelikle kontrol paketini çalıştırmalısınız! Ardından Robotis tarafından sağlanan paketleri kullanarak OpenMANIPULATOR-X'i istediğiniz konuma hareket ettirerek komutları denetleyici paketine gönderebilirsiniz.
b)OpenMANIPULATOR-X, MoveIt! ile de kontrol edilebilir. Kontrol paketi MoveIt! ile çalıştırılır. Bunu yaparken denetleyici paketinin (controller package) başlatma dosyasında (launch file) yer alan değişkenler ayarlanır.
Ürün Özeti
| Parçalar | Birimler | OpenMANIPULATOR-X |
|---|---|---|
| Aktuatör | Dynamixel XM430-W350-T | |
| Giriş Gerilimi | V | 12 |
| DOF (degree of freedom) | - | 5 (4 DOF + 1 DOF tutucu el) |
| Taşıma kapasitesi (Payload) | g | 500 |
| Tekrarlanabilirlik (Repeatability) | mm | < 0.2 |
| Hız (Eklem) | RPM | 46 |
| Ağırlık | kg (lb) | 0.70 (1.54) |
| Uzanım | mm (in) | 380 (14.9) |
| Tutucu/kavrayıcı El Adımı | mm (in) | 20~75 (0.79~2.95) |
| Haberleşme | - | TTL Level Multidrop BUS |
| Yazılım | - | ROS, Dynamixel SDK, Arduino, Processing |
| Ana denetleyici | - | PC, OpenCR |
Paket İçeriği
| XM430-W350-T | 5 |
|---|---|
| Özel Plastik Gövde Seti (Frame set) | 1 |
| FR12-H101K | 2 |
| FR12-H104K | 1 |
| FR12-S101K | 1 |
| FR12-S102K | 2 |
| HN12-I101 Set | 3 |
| Robot Kablo Set X3P (uzunluk olarak) | 5 |
| Somun&Cıvata Set | 1 |
| Kauçuk pad (Tutma ucu olarak) | 2 tip x 2 |
| Phillips tornavida | 1 |
| Alyan anahtar (Tipe göre) | 3 |
NOT: Robotis OpenMANIPULATOR-X montajı yapılmamış parçalar halinde gönderilir, montajlama kılavuzuna göre bağlantılarının yapılması kullanıcı tarafından gerçekleştirilir!
NOT: Montaj platformu (base plate), SMPS güç kaynağı, U2D2+U2D2 güç kartı ve OpenCR kartı pakete dahil değildir!
Bağlantılar
○ e-Manual : http://emanual.robotis.com/docs/en/platform/openmanipulator/
○ Drawing (Thingiverse)
○ Kaynak kodlar
○ ROS WIKI
○ Montajlama Kılavuzu
Ürün Filtreleri | ||
|---|---|---|
| Tedarikçi Ürün Kodu | : | 01.02.084.079 |
Benzer Ürünler
%20
5.784,66
TL
4.626,51 TL
%20
6.698,99
TL
5.357,97 TL
%0
12.069,15
TL
12.069,15 TL
Yeni
Yeni
Yeni
%0
3.761,55
TL
3.761,55 TL
Yeni
%0
4.508,87
TL
4.508,87 TL
Yeni
%0
7.295,74
TL
7.295,74 TL
Yeni
%0
5.882,19
TL
5.882,19 TL
Yeni
%0
943.283,58
TL
943.283,58 TL
