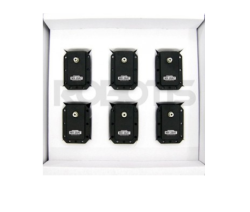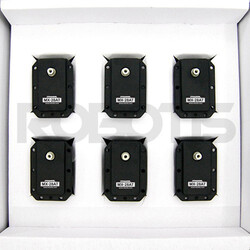


Dynamixel MX-64T Servo Motor - Bulk 6 Adet - ( Smart Robot Actuator )
Dynamixel MX-64T Akıllı Servo Motor - Bulk Paket ( 6 Adet )
Robotis Dynamixel MX-64T akıllı robot aktüatörü, Robotis'in Dynamixel (Dynamic + Cell) servo aktüatörlerinden MX serisine ait TTL yapısında 4.5Mbps baud oranında haberleşmeyi destekleyen bir dc servo motordur. MX-64T, tümüyle mühendislik plastiğinden yapılmış gövdeye ve tümüyle metal dişlilere sahiptir.
Dynamixel aktuatörler robotik ARGE faaliyetlerinin yapıldığı akademik araştırma laboratuvarları, robot yarışmaları veya DIY robotlar için robot eklem aktüatörü (robot joint actuator) olarak kullanılır. Dynamixel MX serisi yüksek torklu servolar (high torque servo) olarak; robot el, robot kol, robotik gripper, insansı robotlar, örümcek veya 4 ayaklı robot yapılarında Robotis robot kontrol kartlarının yanında Arduino servo kontrol shield kartı yardımıyla da kontrol edilebilir.
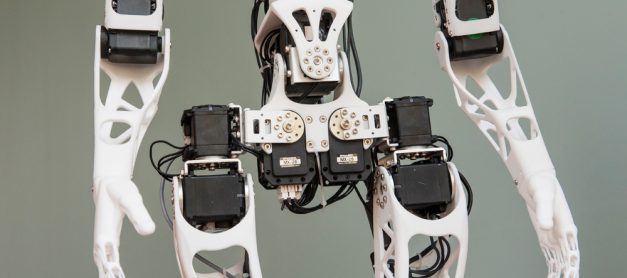 Poppy Robot'da Robotis Dynamixel MX-64 serisi kullanılmıştır!
MX-64T servo, AX ve RX Dynamixel lerin temel özelliklerini taşımakla birlikte MX serisine özgü bazı iyileştirmelere de sahiptir:
 | Temazsız Mutlak Enkoder MX serisi aktüatörler potansiyometre yerine 360° dönme açısını 12 bit çözünürlükte okuyabilen manyetik rotary (mutlak) enkoder barındırır ve çok daha hassas hareket sunabilir. |
 | PID Kontrol MX serisi servo aktüatörler PID kontrol sağlar. PID kontrol, yapısal (backlash) ve süreç kaynaklı hataları otomatik olarak düzeltir. Dolayısıyla pozisyonlama daha hassastır. |
 | 360° 12 Bit ile Kodlanır MX serisi servo motorlarda şaftın bir tam dönüşü, 4096 seviye ile kodlanabilir ve 0.088° / adım çözünürlüklü hareketlerin oluşturulmasına veya okunmasına imkan sunar. |
 | Akım Tabanlı Tork Kontrolü MX-64 ve MX-106'da, pozisyon ve hız kontolü çift-döngü (dual-loop) akım kontolü sayesinde gerçekleştirilmektedir. |
MX-64T akıllı (smart) servo motor için diğer tüm özelliklere :MX-64T ÜRÜN SAYFASI ndan erişebilirsiniz
MX-64T Smart Servo - Özet
Ürün Teknik Özellikleri:
| MCU | :ARM CORTEX-M3 (72 [MHz], 32Bit) |
| Pozisyon Sensörü | :Temazsız Mutlak Enkoder (12Bit, 360 [°]) |
| Motor | :Çekirdeksiz Maxon Motor |
| Baud Rate | :8,000 [bps] ~ 4.5 [Mbps] |
| Kontrol Yöntemi | :PID |
| Backlash | :20 [arcmin] (0.33 [°]) |
| Ağırlık | :126g |
| Boyut (WxHxD) | :40.2 x 61.1 x 41 [mm] |
| Çözünürlük Açı / Adım / Açı | :0.088° / 4096 / 360° |
| Redüksiyon Oranı | 200:1 |
| Giriş Gerilimi | :10.0 ~ 14.8 [V] (Önerilen : 12.0 [V]) |
| Stall Tork | -5.5 [N.m] (@11.1 [V], 3.9[A]stall akımı) -6.0 [N.m] (@12 [V], 4.1[A]stall akımı) -7.3 [N.m] (@14.8 [V], 5.2[A]stall akımı) |
| Yüksüz Hız | -58 [devir/d] (@ 11.1 [V]) -63 [devir/d] (@ 12 [V]) -78 [devir/d] (@ 14.8 [V]) |
| Radyal Yük | :40N (Flanştan 10mm uzakta) |
| Eksenel Yük | :20N |
Çalışma Modu (Protokol 1.0||Protokol 2.0) | 1) Wheel, P1.0 || Velocity Control P2.0 2) Joint, 0 - 360° P1.0 || Position Control P2.0 3) Multi-turn P1.0 || Extended Position Control P2.0 4) - || PWM (Voltage) Control P2.0 5) - || Current Control P2.0 6) - || Current-based Position Control P2.0 |
| Çalışma Sıcaklığı | :-5℃ ~ +80℃ |
Fiziksel Bağlantı | - TTL Half Duplex Asenkron Seri Hab. (8bit, 1stop, No Parity) - Protokol 1.0 (varsayılan) ve Protokol 2.0 |
| Link | :TTL Level Multi Drop Bus |
| ID (P1.0 veya P2.0) | : 254 ID (0~253) P1.0 || 253 ID (0 ~ 252) P2.0 |
| Geri Besleme | :Pozisyon, Sıcaklık, Yük, Giriş Voltajı - P1.0 :Pozisyon, Hız, Sıcaklık, Yük, Giriş Voltajı, Yörünge, Gerçek zamanlı Tick - P2.0 |
| Dişli Malzemesi | :Full Metal / Spur |
| Kasa Malzemesi | :Full Mühendislik Plastiği |
Paket İçeriği
| Açıklama | Adet | |
|---|---|---|
| Dynamixel MX-64T | 6 | |
NOT: Bulk paket sadece 6 adet MX-64T servo motor ürününü içerip ek olarak kablo, köşebent (bracket), vida, somun, şase parçası içermez! Bu parçalar ayrı olarak satılmaktadır! Daha fazla ayrıntı için MX-64T sayfası incelenebilir.
Ürün Filtreleri | ||
|---|---|---|
| Tedarikçi Ürün Kodu | : | 03.04.084.028 |